RK平台外接LPC804硬件看门狗适配全解析|内核驱动+Android守护进程完整方案
工业设备无人值守场景,单纯 SoC 内部看门狗存在短板:当 RK 主控内核彻底死机、总线挂死时,内部 WDT 可能失效。采用独立 MCU 做外部硬件看门狗,是高可靠产品的经典设计。
本文基于 NXP LPC804 Cortex-M0+ MCU,详解在 RK3568 Android 15 平台上的完整适配流程,包含硬件原理、设备树、内核驱动、Android 用户态守护进程、SELinux 权限、流程图与调试踩坑总结。
一、方案背景:为什么选 LPC804 做外部硬件看门狗
RK 系列 SoC 自带片内看门狗,但片内 WDT 依赖内核正常运行。如果 AHB 总线、内核彻底锁死,内部看门狗模块有可能停止工作,无法完成复位动作。
LPC804 是 NXP 低成本 Cortex-M0+ MCU(32KB Flash / 4KB SRAM),支持 I2C 通信,可独立运行看门狗逻辑,完全脱离 RK 主控运行:即便 RK 主控完全死机、I2C 总线卡死,只要 LPC804 供电正常,超时后就输出复位信号复位 RK 主控,实现真正硬件级故障保护。
LPC804 看门狗逻辑分为两个工作模式:
Boot 模式(启动模式):设备上电后默认处于 Boot 模式,运行启动定时器(boot_timer),给 RK 平台留出完整开机时间,避免开机过程误复位。
Oper 模式(工作模式):RK 系统完全启动完成,发送 boot_finish 命令切换到此模式,开始运行业务定时器(oper_timer),RK 平台需要定时喂狗;超过设定时间没有喂狗,LPC804 输出复位信号复位 RK 主控。
硬件连接要点:
- LPC804 I2C 引脚接到 RK 的 I2C3 总线,I2C 从设备地址0x48
- LPC804 复位输出引脚接到 RK 主控的系统复位脚
- LPC804 独立供电,保证 RK 主控死机不掉电
二、整体软件架构
整套适配分为三层:
① 内核驱动层lpc804_wdt.c
I2C 设备驱动,封装寄存器读写,通过 sysfs 节点向用户空间暴露 status、control、feed_watchdog、oper_timer 等接口,同时注册 misc 字符设备与 reboot notifier。
② Android 用户态守护脚本hw_wdt_guard.sh
开机完成后启动,完成芯片就绪检测、使能看门狗、配置业务超时时间、切换 Oper 模式,之后循环定时喂狗,并在每次喂狗前复核运行模式。
③ Android 构建 / 权限层
rootdir.mk拷贝脚本 ·init.rk30board.rc配置服务启动时机 ·sepolicy配置脚本域与 sysfs 访问权限。
系统完整启动时序:
① 上电 —— LPC804 复位进入 Boot 模式 ,boot_timer 开始倒计时(默认给开机预留充足时间) ↓ ② BootROM → kernel 启动 → i2c3 总线枚举到 3-0048 , hwwatchdog 驱动 probe 成功,创建 sysfs 节点 ↓ ③ Android 启动 → sys.boot_completed=1 ↓ ④ init 执行 chmod 放开各 sysfs 节点权限, start hw_wdt_guard ↓ ⑤ 守护脚本:等芯片就绪 → hwd_state=1 使能 → 设置 oper_timer=300s 并使能 ↓ ⑥ 写 boot_finish=1 ,LPC804 切到 Oper 模式 (mode=1),boot_timer 交棒给 oper_timer ↓ ⑦ 进入喂狗死循环:每 180s 写一次 feed_watchdog ,超时 300s 未喂则 LPC804 复位 RK 主控关键参数说明:
- oper_timer :业务看门狗超时时间,本案例设置 300s(5 分钟)
- FEED_INTERVAL :喂狗间隔 180s(3 分钟),必须小于超时时间,预留容错窗口
三、内核部分适配(RK 6.1 内核)
3.1 修改 DTS 设备树配置
在kernel-6.1/arch/arm64/boot/dts/rockchip/rk3568-evb.dtsi的&i2c3节点下挂载 hwwatchdog 设备,I2C 地址 0x48:
DTS &i2c3 {status = "okay";
hw_wdt:hw_wdt@48 {
compatible = "hwwatchdog";
status = "okay";
reg = <0x48>;
pinctrl-names = "default";
};
};
同时新增一路 GPIO 配置,把 PC5 拉成高阻态(regulator-fixed+pcfg_pull_none),避免 RK 上电时误拉低 LPC804 的复位/使能脚:
DTS gpio0_c5_pin: gpio0-c5-pin {compatible = "regulator-fixed";
regulator-name = "gpio0_c5_pin";
pinctrl-names = "default";
pinctrl-0 = <&gpio0_c5_hiz>;
regulator-always-on;
regulator-boot-on;
};
/* pinctrl 节点内 */
gpio0_c5_hiz: gpio0-c5-hiz {
rockchip,pins = <0 RK_PC5 RK_FUNC_GPIO &pcfg_pull_none>;
};
3.2 修改 Makefile
kernel-6.1/drivers/misc/mcu/Makefile中把原来的 msp430 驱动换成 lpc804 驱动:
Makefile -obj-y += msp430_watchdog.o+obj-y += lpc804_wdt.o
说明:本驱动是从项目原有的msp430_watchdog.c移植改名而来,所以源码里函数名、结构体名仍保留msp430_*前缀,文件头注释也还留着上一版模板的 Intel 版权信息——阅读代码时不必困惑,以实际实现为准。
3.3 驱动设计与 sysfs 节点
新增的lpc804_wdt.c基于 I2C SMBus 读写(i2c_smbus_read_word_data/write_word_data),寄存器定义在lpc804_wdt.h:
C #defineREG_STATUS 0x00 /* bit[7:0]=版本号 bit[9:8]=模式 */#defineREG_CONTROL 0x01 /* bit0=HWD使能 bit1=boot_timer使能 bit2=oper_timer使能 */
#defineREG_BOOT_TIMER 0x02 /* boot 超时,单位 4s/字 */
#defineREG_OPER_TIMER 0x03 /* oper 超时,单位 1s */
#defineREG_COOL_TIMER 0x04 /* 冷却定时器,复位后最短静默时间 */
#defineREG_SPECIAL 0x05 /* 特殊命令字 */
/* 特殊命令 */
#defineCMD_KEEP_ALIVE 0x5555 /* 喂狗 */
#defineCMD_RESET_DEFAULT 0xAAAA /* 恢复出厂设置 */
#defineCMD_BOOT_DONE 0x8477 /* Boot -> Oper 模式切换 */
#defineCMD_SHUT_NOW 0x0322
#defineCMD_TO_BOOT_MODE 0x0333 /* 切回 Boot 模式 */
驱动创建的 sysfs 节点位于/sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/:
| 节点 | 读写 | 作用 |
|---|---|---|
| status | RO | 芯片版本号 + 当前运行模式(Boot/Oper/Cool/Stop) |
| control | RO | 控制寄存器:HWD 使能位、boot/oper 定时器使能位 |
| hwd_state | RW | 看门狗总开关,写 1 开启硬件看门狗 |
| oper_timer | RW | Oper 模式超时秒数(上限 600s) |
| oper_timer_enable | RW | 业务定时器使能 |
| boot_timer /boot_timer_enable | RW | 启动定时器时长与使能(上限 86400s) |
| cool_timer | RW | 复位冷却时间(下限 5s,上限 60s) |
| boot_finish | WO | 写 1,命令 LPC804 从 Boot 切到 Oper 模式 |
| feed_watchdog | WO | 写 1 执行喂狗(下发 CMD_KEEP_ALIVE=0x5555) |
| reset_default | WO | 写 1 恢复 LPC804 出厂参数 |
注意status和control读出来是带说明文字的复合字符串,不是纯数字:
0x0303 (ver=3, mode=1)、0x0005 (hwd=1, boot_en=0, oper_en=1)。
shell 脚本里必须先抠出0x…再做进制转换,详见 4.1 与第六章踩坑。hwd_state、oper_timer等其余节点是纯数字,可以直接用。
驱动设计要点
本项目不在内核线程做自动喂狗(KEEP_ALIVE_IN_KERNEL 0),喂狗逻辑全部交给 Android 用户空间守护脚本。
优势:不仅监控内核是否存活,同时监控 Android 用户态系统是否正常。如果 Android 系统卡死、init 进程挂掉,守护脚本停止喂狗,LPC804 依然会触发复位——这是纯内核喂狗方案做不到的。
3.4 容易被忽略的两块内核机制
除了 sysfs,驱动里还实现了两个关键机制,直接决定方案的可用性:
(1)Reboot Notifier —— 正常关机不误复位
驱动注册了register_reboot_notifier(),在系统SYS_DOWN / SYS_HALT / SYS_POWER_OFF时调用setToBootMode()把 LPC804 切回 Boot 模式,并停止喂狗:
C static int msp430_watchdog_notify_sys(struct notifier_block *this,unsigned long code, void *unused)
{
printk("Set to Bootmode when reboot code =%ld, off time: %d sn",
code, schedule_off_time);
if (code == SYS_DOWN || code == SYS_HALT || code == SYS_POWER_OFF) {
if (schedule_off_time > 0) {
/* 补偿 10s/小时的时钟漂移,另加 5s 冷却 */
int off_time = schedule_off_time + (schedule_off_time / 360) + 5;
if (off_time > 86400)
off_time = 86400;
setBootTimer(g_i2c_client, off_time);
}
setToBootMode(g_i2c_client);
}
return NOTIFY_DONE;
}
这样正常关机重启不会被看门狗当成死机而反复拉起,schedule_off_time通过 ioctlHWD_IOCTL_SET_OFF_TIMER下发,用于预计断电很久的场景。
(2)misc 字符设备与 ioctl 接口
驱动同时还注册了/dev/hwwatchdog,提供一整套 ioctl 命令,供对延迟敏感的 HAL 或原生程序使用(sysfs 每次写都要走文件系统,不如 ioctl 直接):
C / ioctl HWD_IOCTL_GET_VERSION / GET_MODE / GET_HWD_STATE / GET_TIMER_STATEHWD_IOCTL_GET_BOOT_TIMER / GET_OPER_TIMER / GET_COOL_TIMER
HWD_IOCTL_SET_HWD_STATE / SET_TIMER_STATE / SET_BOOT_TIMER
HWD_IOCTL_SET_OPER_TIMER / SET_COOL_TIMER / SET_BOOT_FINISH
HWD_IOCTL_SET_RESET_DEFAULT / SET_KEEP_ALIVE / SET_SHUT_NOW
HWD_IOCTL_SET_TO_BOOT_MODE / SET_OFF_TIMER
本文档的守护脚本走的是 sysfs 路线(可读性、调试性更好,方便现场直接cat排查);ioctl 接口作为备选通道保留。
四、Android 用户空间适配
4.1 守护脚本 hw_wdt_guard.sh
脚本路径device/rockchip/common/rootdir/hw_wdt_guard.sh,核心逻辑:
- 预检查 sysfs 目录与 status 节点是否存在,不存在直接报错退出
- 循环读取 status 节点,等待 LPC804 芯片上电就绪
- 设置hwd_state=1开启硬件看门狗,回读 control bit0 确认
- 设置oper_timer=300并开启oper_timer_enable,回读 control bit2 确认
- 调用switch_to_oper_mode():写 boot_finish=1,轮询直到 mode 变为 1
- 进入死循环,每次喂狗前先复核 mode,mode≠1 则重新切模式;正常则每 180s 写一次 feed_watchdog
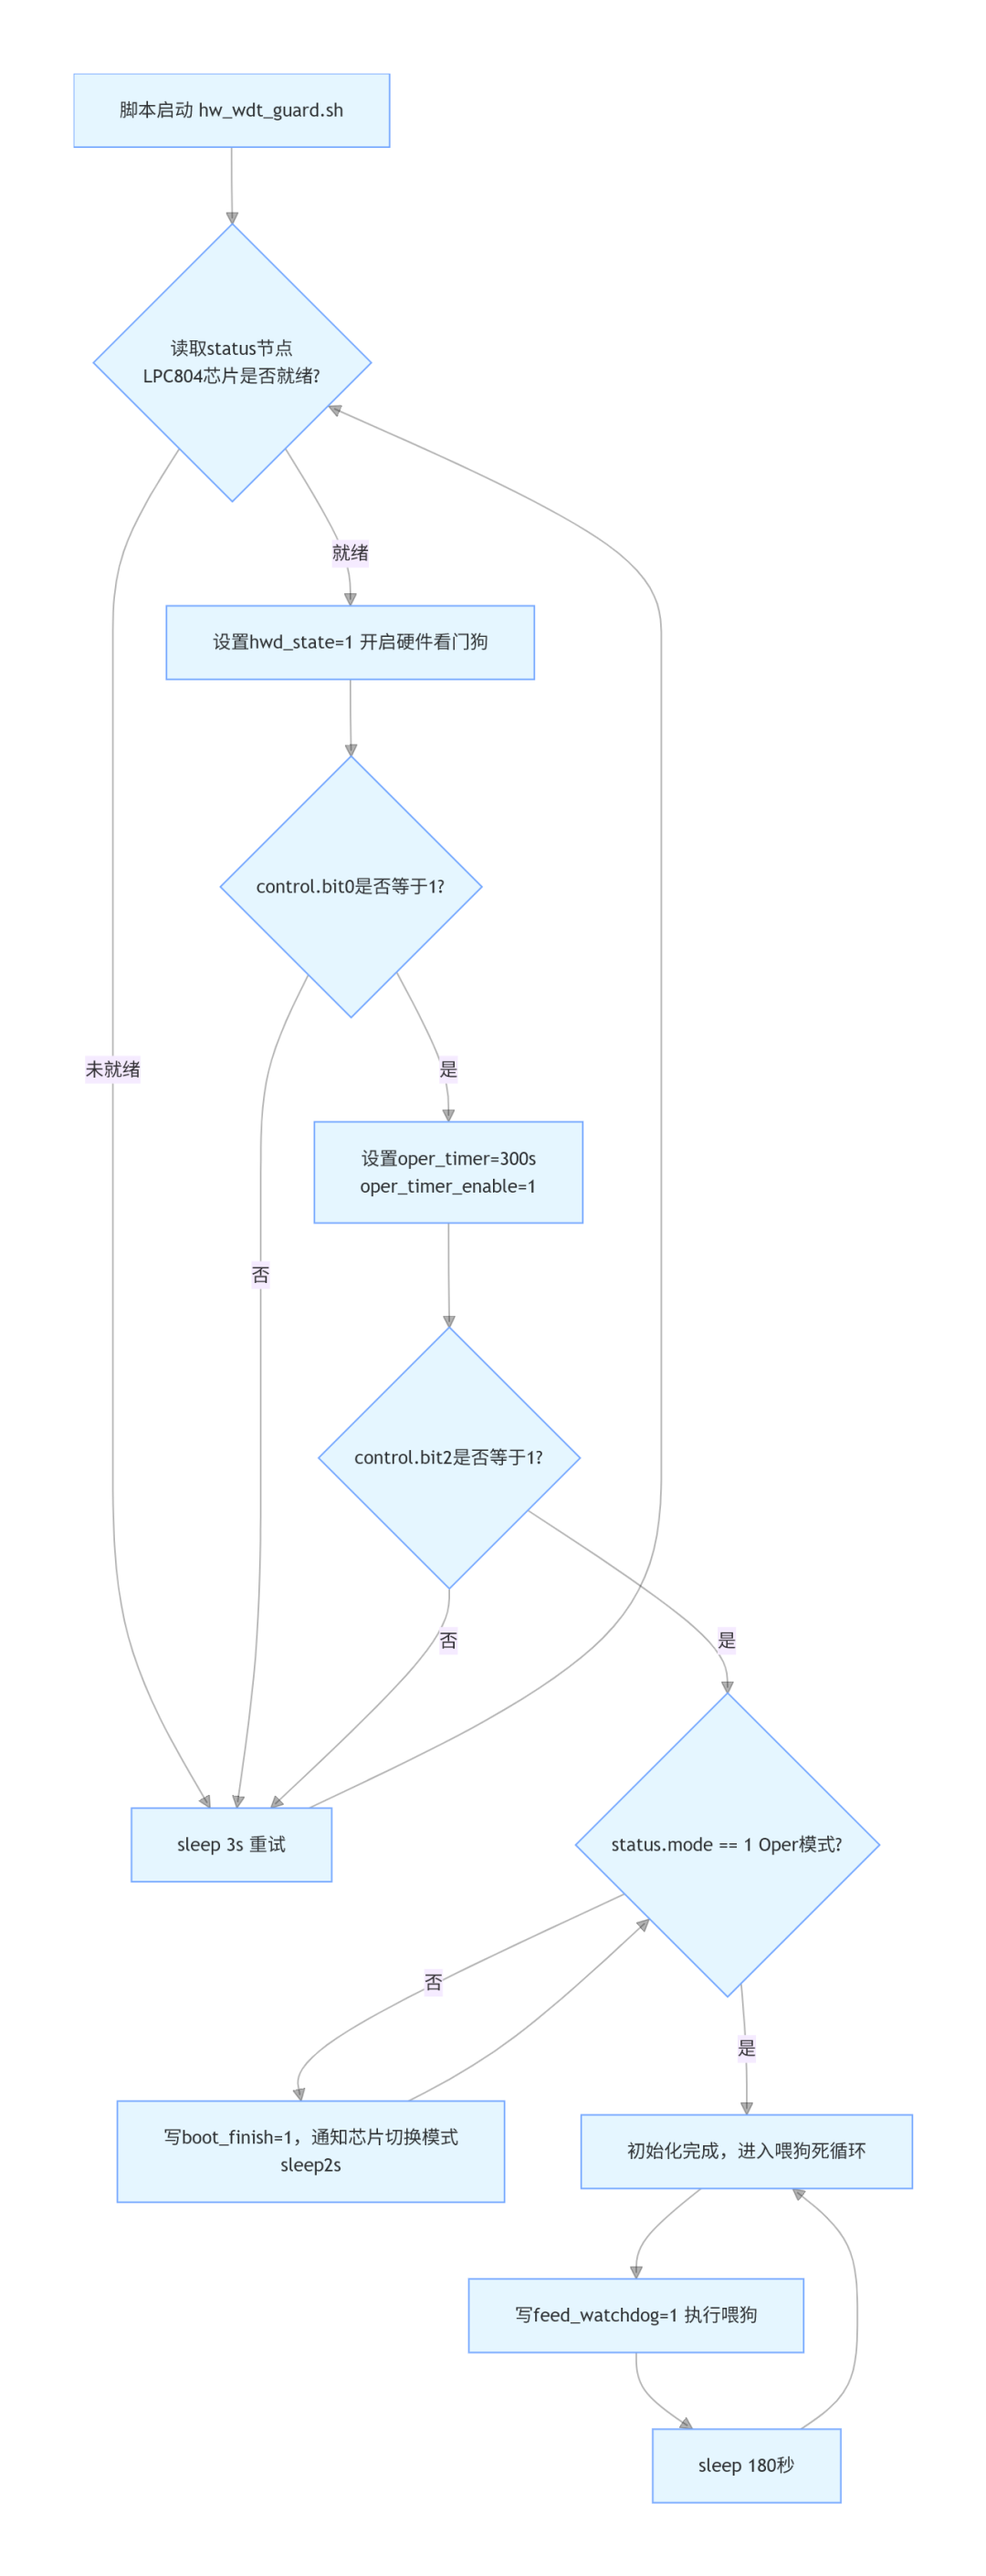
完整脚本:
Shell #!/system/bin/sh#
# hw_wdt_guard.sh — LPC804 hardware watchdog daemon
#
SYSFS="/sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog"
STATUS="$SYSFS/status"
CONTROL="$SYSFS/control"
BOOT_FINISH="$SYSFS/boot_finish"
FEED="$SYSFS/feed_watchdog"
OPER_TIMER="$SYSFS/oper_timer"
OPER_TIMER_ENABLE="$SYSFS/oper_timer_enable"
HWD_STATE="$SYSFS/hwd_state"
OPER_TIMER_SEC=300 # 5 minutes
FEED_INTERVAL=180 # 3 minutes
RETRY_INTERVAL=3
log() {
echo "hw_wdt_guard: $1"
# Android系统有log工具可打开下面一行
# log -t hw_wdt_guard "$1"
}
# Read status, return: RET_MODE RET_VER ; return 0 success
read_status() {
local val status_dec
val=$(cat "$STATUS" 2>/dev/null)
if [ -z "$val" ]; then
return 1
fi
local hex_val
hex_val=$(echo "$val" | grep -oE '0x[0-9a-fA-F]+' | head -1)
if [ -z "$hex_val" ]; then
return 1
fi
status_dec=$(printf '%d' "$hex_val" 2>/dev/null)
if [ -z "$status_dec" ] || [ "$status_dec" -eq 0 ] 2>/dev/null; then
return 1
fi
RET_MODE=$(( (status_dec >> 8) & 0x03 ))
RET_VER=$(( status_dec & 0xFF ))
return 0
}
# 【抽成公共函数】循环切换到Oper mode(mode=1),直到成功
switch_to_oper_mode() {
log "enter switch_to_oper_mode(), try enter Oper mode"
while true; do
if read_status; then
if [ "$RET_MODE" -eq 1 ]; then
log "switch_to_oper_mode: success, mode=1"
return 0
fi
fi
log "switch_to_oper_mode: current mode=$RET_MODE, send boot_finish=1"
echo 1 > "$BOOT_FINISH" 2>/dev/null
sleep 2
if read_status; then
log "switch_to_oper_mode after boot_finish: mode=$RET_MODE ver=$RET_VER"
if [ "$RET_MODE" -eq 1 ]; then
log "switch_to_oper_mode: success, mode=1"
return 0
fi
fi
log "switch_to_oper_mode failed, retry after ${RETRY_INTERVAL}s"
sleep $RETRY_INTERVAL
done
}
log "start"
# check sysfs exist
if [ ! -d "$SYSFS" ]; then
log "ERROR: sysfs directory not found: $SYSFS"
log "Please check if the I2C device is properly configured in DTS"
exit 1
fi
if [ ! -f "$STATUS" ]; then
log "ERROR: status file not found: $STATUS"
log "Please check if the hwwatchdog driver is loaded"
exit 1
fi
log "sysfs interface found: $SYSFS"
# --- Part1 Wait chip ready ---
while true; do
if read_status; then
log "chip ready: mode=$RET_MODE ver=$RET_VER"
break
fi
log "chip not ready, retry in ${RETRY_INTERVAL}s..."
sleep $RETRY_INTERVAL
done
# --- Part2 Enable hwd ---
while true; do
echo 1 > "$HWD_STATE" 2>/dev/null
sleep 1
ctrl=$(cat "$CONTROL" 2>/dev/null)
log "set hwd=1, control=$ctrl"
local hex_ctrl
hex_ctrl=$(echo "$ctrl" | grep -oE '0x[0-9a-fA-F]+' | head -1)
if [ -z "$hex_ctrl" ]; then
log "control read failed, retry in ${RETRY_INTERVAL}s..."
sleep $RETRY_INTERVAL
continue
fi
ctrl_dec=$(printf '%d' "$hex_ctrl" 2>/dev/null)
hwd=$(( ctrl_dec & 0x01 ))
if [ "$hwd" -eq 1 ]; then
log "hwd enabled OK"
break
fi
log "hwd not set, retry in ${RETRY_INTERVAL}s..."
sleep $RETRY_INTERVAL
done
# --- Part3 Enable oper timer ---
while true; do
echo "$OPER_TIMER_SEC" > "$OPER_TIMER" 2>/dev/null
echo 1 > "$OPER_TIMER_ENABLE" 2>/dev/null
sleep 1
ctrl=$(cat "$CONTROL" 2>/dev/null)
local hex_ctrl
hex_ctrl=$(echo "$ctrl" | grep -oE '0x[0-9a-fA-F]+' | head -1)
if [ -z "$hex_ctrl" ]; then
log "control read failed, retry in ${RETRY_INTERVAL}s..."
sleep $RETRY_INTERVAL
continue
fi
ctrl_dec=$(printf '%d' "$hex_ctrl" 2>/dev/null)
oper=$(( (ctrl_dec >> 2) & 0x01 ))
log "set oper_timer=$OPER_TIMER_SEC, enable=1, control=$ctrl, oper_bit=$oper"
if [ "$oper" -eq 1 ]; then
log "oper timer enabled OK"
break
fi
log "oper timer not set, retry in ${RETRY_INTERVAL}s..."
sleep $RETRY_INTERVAL
done
# --- Part4 switch to oper mode (初始化调用公共函数) ---
switch_to_oper_mode
# --- Part5 main feed loop【增加运行时mode检测】 ---
log "init done, start feed every ${FEED_INTERVAL}s"
while true; do
# 每次喂狗前先检查mode,异常就重试切Oper模式
if read_status; then
if [ "$RET_MODE" -ne 1 ]; then
log "RUNTIME WARN: detect mode=$RET_MODE !=1, trigger re-switch oper mode"
switch_to_oper_mode
fi
else
log "RUNTIME WARN: read_status failed, i2c maybe error, wait retry"
sleep $RETRY_INTERVAL
continue
fi
# mode确认等于1之后,才执行feed喂狗
if echo 1 > "$FEED" 2>/dev/null; then
log "feed"
else
log "WARNING: feed write failed"
fi
sleep $FEED_INTERVAL
done
4.2 init.rc 配置服务启动时机
修改device/rockchip/common/rootdir/init.rk30board.rc:
init.rc # LPC804硬件看门狗守护服务service hw_wdt_guard /vendor/bin/hw_wdt_guard.sh
class late_start
user root
group root
disabled
# 等待系统完全启动完成后启动看门狗守护
on property:sys.boot_completed=1
restorecon /vendor/bin/hw_wdt_guard.sh
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/status
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/control
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/boot_finish
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/feed_watchdog
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/hwd_state
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/boot_timer_enable
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/oper_timer_enable
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/boot_timer
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/oper_timer
chmod 0666 /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/cool_timer
start hw_wdt_guard
两个动作必须同时做:restorecon让脚本拿到正确的 SELinux 标签后再执行,chmod放开 sysfs 节点权限。少任何一个,脚本都会静默失败。
4.3 rootdir.mk 拷贝脚本到 vendor/bin
Makefile PRODUCT_COPY_FILES +=$(ROCKCHIP_ROOT_DIR_PATH)/hw_wdt_guard.sh:$(TARGET_COPY_OUT_VENDOR)/bin/hw_wdt_guard.sh
4.4 SELinux 权限配置
①sepolicy/vendor/file_contexts标记脚本文件上下文:
file_contexts # hw watchdog guard/vendor/bin/hw_wdt_guard.sh uhw_wdt_guard_exec:s0
②新增hw_wdt_guard.te域策略,允许脚本访问 sysfs 节点与 log 输出:
SELinux (.te) type hw_wdt_guard, domain;type hw_wdt_guard_exec, exec_type, vendor_file_type, file_type;
init_daemon_domain(hw_wdt_guard)
# Allow reading/writing sysfs nodes for hwwatchdog
allow hw_wdt_guard sysfs:dir r_dir_perms;
allow hw_wdt_guard sysfs:file rw_file_perms;
# Allow using log command
allow hw_wdt_guard kernel:system syslog_read;
allow hw_wdt_guard kmsg_device:chr_file { open write };
五、调试与验证方法
5.1 查看守护进程运行日志
Shell # 按 tag 过滤 logcatlogcat -s hw_wdt_guard
# 或者查看内核 dmesg,确认 i2c 驱动是否 probe 成功
dmesg | grep hwwatchdog
dmesg | grep "LPC804|msp430"
5.2 手动读取 sysfs 节点确认状态
Shell cat /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/statuscat /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/control
cat /sys/devices/platform/fe5c0000.i2c/i2c-3/3-0048/hwwatchdog/oper_timer
输出示例:
输出示例 0x0303 (ver=3, mode=1) # mode=0 Boot模式, 1 Oper模式0x0005 (hwd=1, boot_en=0, oper_en=1)
300
确认mode=1(Oper)且hwd=1、oper_en=1,说明整条链路已经生效。
5.3 故障模拟测试
Shell stop hw_wdt_guard# 等待 oper_timer(300s) 超时,RK 主板应自动复位
停止守护进程后等待 5 分钟,如果 LPC804 正常复位 RK 主控,说明整套看门狗链路工作正常。
注意:测试完记得恢复服务start hw_wdt_guard。
六、踩坑与注意事项
① sysfs 返回值是"数字+说明"的混合字符串,不能直接进制转换
这是本项目最容易踩的坑。status_show()用的是sprintf(buf, "0x%04x (ver=%d, mode=%d)n", ...),control_show()同理。如果脚本里直接printf '%d' "$val",shell 会因为非法数字返回 0 并报错,read_status永远返回失败,脚本卡死在"chip not ready"死循环里,看起来像硬件没就绪,实际是解析问题。
正确做法:先用grep -oE '0x[0-9a-fA-F]+' | head -1抠出十六进制串,再转换(见 4.1 脚本)。
② I2C 总线挂死风险
RK 主控彻底死机时 I2C 总线可能锁死,但 LPC804 本身独立运行,不需要依赖 I2C 接收喂狗指令就可以完成超时复位。守护脚本所有 sysfs 操作都加2>/dev/null屏蔽 IO 异常,避免脚本卡死。
③ Boot 模式不要提前切 Oper 模式
必须等 Androidsys.boot_completed=1系统完全启动后,再发送 boot_finish。如果内核刚启动就切 Oper 模式,开机过程(Android 首次启动可能长达数分钟)就会触发看门狗复位,形成复位循环。
④ 超时时间配置逻辑与上限
喂狗间隔必须小于 oper_timer 超时时间,预留容错窗口,防止偶尔 I2C 通信抖动错过喂狗。本案例 5 分钟超时、3 分钟喂狗。
注意驱动侧有硬上限:setOperTimer()里OPER_TIMER_MAX = 600,写超过 600 会被静默截断到 600;boot_timer 上限 86400s;cool_timer 会被夹到 [5, 60] 区间。想调更长超时只能改驱动宏。
⑤ SELinux 权限坑
Android 系统如果 sepolicy 权限缺失,脚本会被阻止读写 sysfs。典型现象是日志看不到任何输出、或卡在开头不动。优先检查dmesg | grep avc的拒绝日志,那里会直接告诉你缺哪条 allow。
⑥ 硬件层面
LPC804 必须独立供电;复位输出引脚硬件连接正确;LPC804 固件需要预先烧录看门狗业务固件。
特别说明:LPC804 片内自带 WWDT 只是芯片自身内部看门狗,本方案是让 LPC804 运行定制固件作为 RK 的外部看门狗,并不是直接使用 LPC804 内置 WWDT。
⑦ 正常关机与看门狗的配合
如果只做"喂狗"而不管关机流程,正常关机后 LPC804 仍在 Oper 模式等待喂狗,超时后会强行复位主控——表现为"关机后自己又开机了"。所以必须依赖驱动里的 reboot notifier 在关机时切回 Boot 模式(见 3.4),并在必要场景通过HWD_IOCTL_SET_OFF_TIMER下发预计关机时长。
七、总结
这套基于 LPC804 的 RK 平台外部硬件看门狗方案,实现了内核 + 用户态双层监控,不仅检测内核存活,同时监控 Android 用户空间系统是否正常运行,适合工控、无人值守设备等高可靠性产品。
整套方案关键点:
- 独立 MCU 看门狗,脱离 RK SoC,真正硬件级故障复位
- 区分 Boot 启动模式和 Oper 业务模式,解决开机误复位问题
- 用户态 shell 守护进程,系统完全启动后才开启业务看门狗,且具备运行时模式自愈能力
- sysfs 作为内核-用户态交互接口,调试直观;ioctl 作为高性能备选通道
- reboot notifier 保证正常关机不被看门狗误拉起
- 完整适配 Android SELinux、init rc、build 编译系统
适用平台:RK3568(本文 DTS 改动基于rk3568-evb.dtsi)。RK3566 等其他 RK 平台只需把&i2c3节点与 pinctrl 配置照搬到对应板级 dtsi 即可,驱动与 Android 侧改动完全通用。
本文 zblog模板 原创,转载保留链接!网址:https://www.wbaas.cn/fengrong/2430.html
1.本站遵循行业规范,任何转载的稿件都会明确标注作者和来源;2.本站的原创文章,请转载时务必注明文章作者和来源,不尊重原创的行为我们将追究责任;3.作者投稿可能会经我们编辑修改或补充。