【开箱指南】眺望Pi-RK3572工业派工业通信接口性能实测
从事嵌入式开发的朋友都懂,拿到新板子,第一件事就是验证硬件资源够不够用——存储读写速率多少?千兆网口能不能跑满?摄像头能同时带几路?本系列将围绕眺望Pi-RK3572工业派的四大模块(存储、多媒体、网络、工业通信),完整呈现测试环境、设计原理、操作方法、指令和实测结果。如工业派的初衷,不是做“功能验证工具”,而是成为“可量产、可交付、可信赖”的基座平台,帮大家少走弯路。
本期聚焦:
眺望Pi-RK3572工业派工业通信接口的测试方法与性能基准,包括RS485、RS232、CAN、CANFD等模块。
 一、性能配置一览
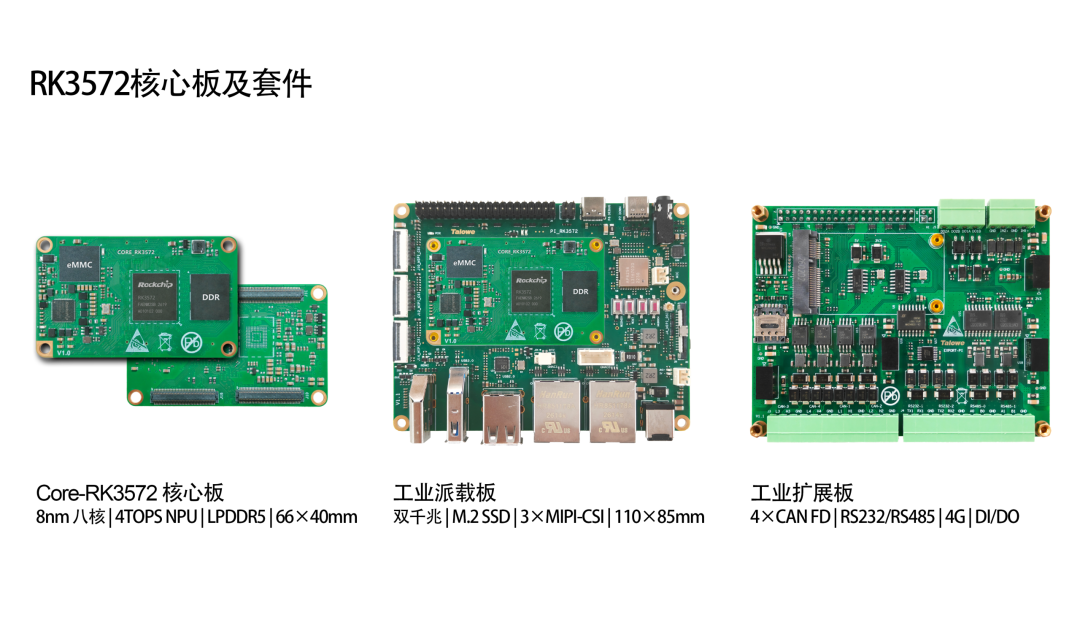
1.1派板接口资源解析
Pi-RK3572板载了多路USB、 RS485、 RS232、CAN、CANFD等模块,每通道均配备隔离保护,通道数在同类开发板中非常少见,可满足多种高速外设连接需求,适合复杂的工业现场总线布局。
二、通信实测
2.1测试环境
- 硬件环境:Pi-RK3572工业派
- Windows开发环境:Windows10 64bit
- Linux开发环境:VMware16.2.5、Ubuntu22.04 64bit
- 测试固件:4-软件资料\2-系统固件\1-talowe-rk3572-buildroot-TFcard-260806.img
- SDK开发包:4-软件资料\1-RK3572_Linux_SDK源码\1-talowe-rk3572-linux6.12.tar.gz
备注:本文所有测试均在64GB eMMC、4GB LPDDR5X 配置的核心板上完成。受硬件配置、软件版本及测试环境等因素影响,不同型号或配置的核心板测试结果可能存在一定差异,具体请以实际测试结果为准。
2.2RS485测试
EXPORT-PI扩展板上板载两路RS485接口,在扩展板上的丝印标识为J4
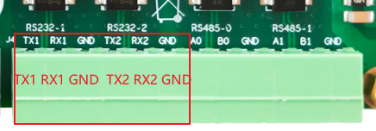
两路RS485在系统中的对应设备节点为/dev/ttyS8和/dev/ttyS11。底板标号与系统节点的对应关系如下表所示,用户可根据这个对应表一一进行测试。
| 底板标号 | 系统对应节点 |
| RS485-0 | /dev/ttyS8 |
| RS485-1 | /dev/ttyS11 |
为验证RS485接口的通信功能,将扩展板RS485接口与USB转RS485工具相连接,接线方式如下表所示,之后与上位机(PC)端相连接,进行数据收发测试。(注:由于RS485是半双工通信方式,不支持双方同时发送数据)
| RS485接线方式 | |
| 底板 | USB转RS485工具 |
| RS485_A | A+ |
| RS485_B | B- |
| GND | GND |
将USB转RS232工具连接至PC后,打开设备管理器窗口,可以看到其对应的端口号为COM32。
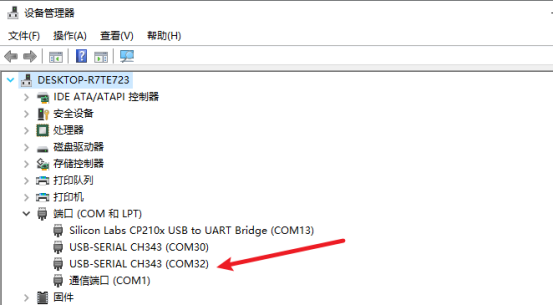
本次测试使用SSCOM串口工具版本为5.13.1,设置好串口助手(波特率:115200,数据位:8位,奇偶校验位:无,停止位:1位,取消流控、取消HEX显示、HEX发送、勾选加回车换行),并在底板运行以下指令即进行串口测试。
注意:/dev/ttyS5的测试方法与/dev/ttyS9完全一致,只需修改系统设备节点即可,下面以/dev/ttyS9为例演示如何测试。
设置波特率
root@rk3572-buildroot:/#stty-F /dev/ttyS8 115200

查看波特率
root@rk3572-buildroot:/#stty-F /dev/ttyS8

接收数据
root@rk3572-buildroot:/#cat/dev/ttyS8 &
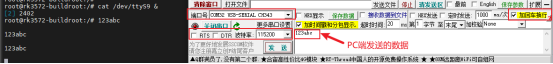
发送数据
root@rk3572-buildroot:/# echo hello Talowe > /dev/ttyS8

2.3RS232测试
EXPORT-PI扩展板上板载两路RS232接口,在底板上的丝印标识为J4
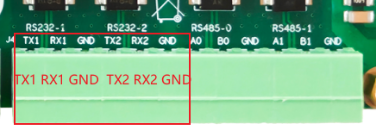
两路RS232在系统中的对应设备节点为/dev/ttyS5和/dev/ttyS9。底板标号与系统节点的对应关系如下表所示,用户可根据这个对应表一一进行测试。
底板标号 |
系统对应节点 |
| RS232-1 | /dev/ttyS9 |
| RS232-2 | /dev/ttyS5 |
为验证RS232接口的通信功能,将扩展板RS232接口与USB转RS232工具相连接,接线方式如下表所示,之后与上位机(PC)端相连接,进行数据收发测试。
RS232接线方式 |
|
底板 |
USB转RS485工具 |
| RX | TX |
| TX | RX |
| GND | GND |
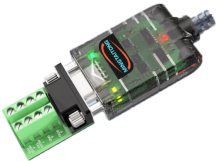
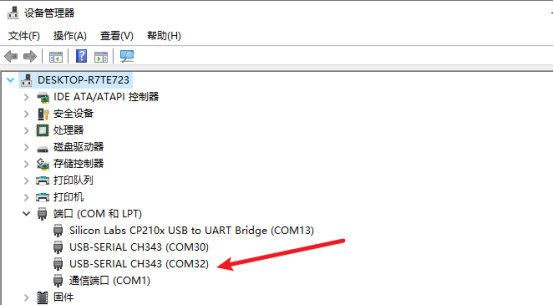
将USB转RS232工具连接至PC后,打开设备管理器窗口,可以看到其对应的端口号为COM32。
本次测试使用SSCOM串口工具版本为5.13.1,设置好串口助手(波特率:115200,数据位:8位,奇偶校验位:无,停止位:1位,取消流控、取消HEX显示、HEX发送、勾选加回车换行),并在底板运行以下指令即进行串口测试。
注意:/dev/ttyS5的测试方法与/dev/ttyS9完全一致,只需修改系统设备节点即可,下面以/dev/ttyS9为例演示如何测试。
设置波特率
root@rk3572-buildroot:/#stty-F /dev/ttyS9 115200

查看波特率
root@rk3572-buildroot:/#stty-F /dev/ttyS9

接收数据
root@rk3572-buildroot:/#cat/dev/ttyS9 &
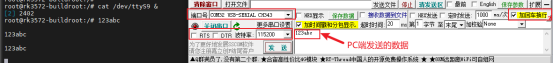
发送数据
root@rk3572-buildroot:/# echo hello Talowe > /dev/ttyS9

2.4CAN测试
EXPORT-PI扩展板集成有两路CAN接口,在评估板上的丝印标识为J3。
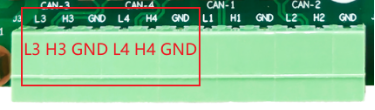
两路CAN在系统中的对应设备节点为can0和can1。底板标号与系统节点的对应关系如下表所示,用户可根据这个对应表一一进行测试。
底板标号 |
系统对应节点 |
| CAN-4 | can0 |
| CAN-3 | can1 |
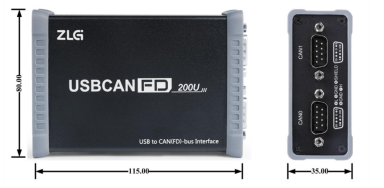
为验证底板CAN接口在数据收发中的性能表现,使用的工具为周立功公司USB转CAN盒进行测试。以下将详细介绍测试过程中的使用方法,包括连接设置、软件配置和测试步骤。
注意:can1的测试方法与can0完全一致,只需修改系统设备节点即可,下面以can0为例演示如何测试。
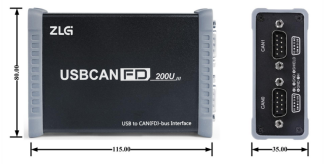
2.4.1USB转CAN测试
先将两个DB9转OPEN4转接头接入CAN盒,再将转接头的另外一端通过杜邦线接入评估板中CAN接口中。
扩展板CAN与DB9转OPEN4接线方式 |
|
评估板CAN |
DB9转OPEN4 |
| H | CANH |
| L | CANL |
| GND | CGND |
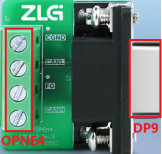
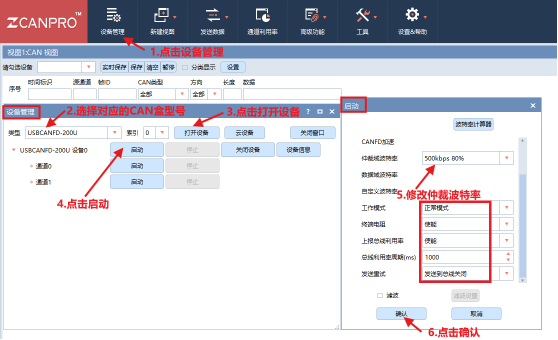
2.4.2添加CAN设备
打开ZCANPRO工具,按照下面的流程进行操作添加设备。
新建CAN视图后会在工具软件出现视图1,在视图1中勾选设备0通道0,通道0对应CAN0。
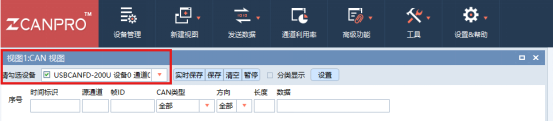
2.4.3查看CAN设备
root@rk3572-buildroot:/# ifconfig -a
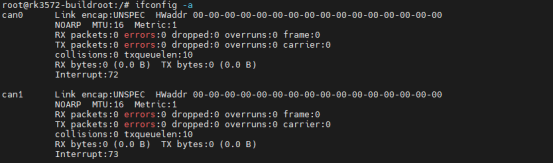
2.4.4设置波特率
root@rk3572-buildroot:/# iplinksetcan0typecan bitrate 500000

2.4.5打开CAN设备
root@rk3572-buildroot:/# ifconfig can0 up

2.4.6接收CAN数据
PC端按以下流程设置。
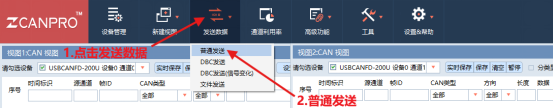
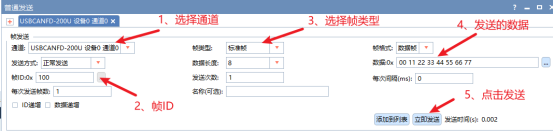
此时出现普通发送界面窗口,按照下面步骤进行添加发送数据,这里以通道0为例进行举例。
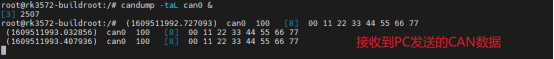
板端执行以下指令接收PC发送的CAN数据。
root@rk3572-buildroot:/# candump -taL can0 &
2.4.7发送CAN数据
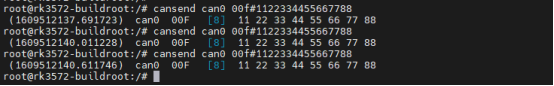
执行以下命令发送CAN数据。
root@rk3572-buildroot:/# cansend can000f#1122334455667788
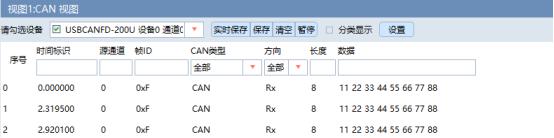
在CAN工具中可以看到来自开发板发送的数据。
2.5CANFD测试
注意:测试CANFD接口时,需要烧写带SPI标识的固件,否则无法使用!
EXPORT-PI扩展板集成有两路CANFD接口。
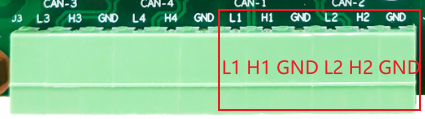
两路CANFD在系统中的对应设备节点为can2和can3。底板标号与系统节点的对应关系如下表所示,用户可根据这个对应表一一进行测试。
底板标号 |
系统对应节点 |
| CAN-1 | can2 |
| CAN-2 | can3 |
为验证底板CAN接口在数据收发中的性能表现,使用的工具为周立功公司USB转CAN盒进行测试。以下将详细介绍测试过程中的使用方法,包括连接设置、软件配置和测试步骤。
注意:can3的测试方法与can2完全一致,只需修改系统设备节点即可,下面以can2为例演示如何测试。
2.5.1USB转CAN测试
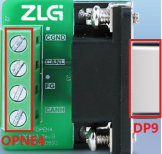
先将两个DB9转OPEN4转接头接入CAN盒,再将转接头的另外一端通过杜邦线接入评估板中CAN接口中,连接方法如下表所示。
扩展板CANFD |
DB9转OPEN4 |
| H | CANH |
| L | CANL |
| GND | CGND |
2.5.2添加CAN设备
打开ZCANPRO工具,按照下面的流程进行操作添加设备。
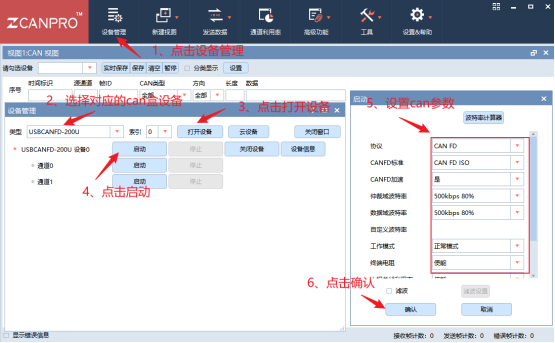
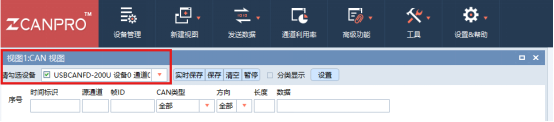
新建CAN视图后会在工具软件出现视图1,在视图1中勾选设备0通道0,通道0对应CAN0。
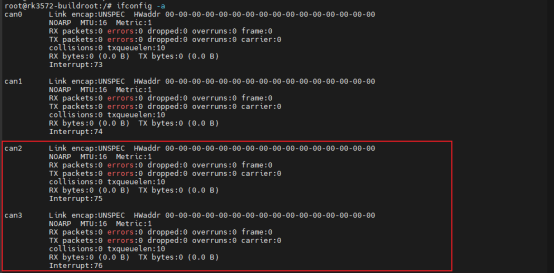
2.5.3查看CAN设备
root@rk3572-buildroot:/# ifconfig -a
2.5.4设置波特率
root@rk3572-buildroot:/# ip link set can2 type can bitrate500000dbitrate500000fdon

2.5.5打开CAN设备
root@rk3572-buildroot:/# ifconfig can2 up

2.5.6接收CAN数据
PC端按以下流程设置。
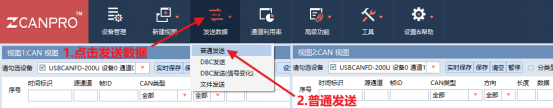
此时出现普通发送界面窗口,按照下面步骤进行添加发送数据,这里以通道0为例进行举例。
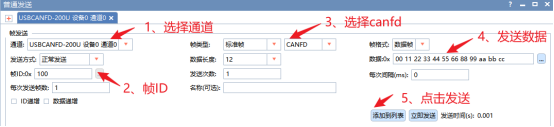
板端执行以下指令接收PC发送的CAN数据。
root@rk3572-buildroot:/# candump -taL can2 &

2.5.7发送CAN数据
执行以下命令发送CAN数据。
root@rk3572-buildroot:/# cansend can200f##0.112233445566778899aabbcc
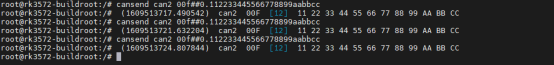
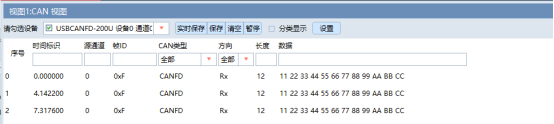
在CAN工具中可以看到来自开发板发送的数据。
三、结语
核心板将处理器的通信能力通过引脚引出,而载板则负责将这些接口转化为物理上可用的连接器,方便用户直接连接外部设备,实现设备数据交换、远程控制和协同工作。这些正是工业电子产品在前期规划、研究设计的要点。希望Pi-RK3572的性能解析与测试能对大家有一点作用。目前眺望电子Pi-RK3572工业派已正式开售,若需要完整开发资料或套件样机,可以在公众号后台留言,或者向眺望电子技术支持工程师联系获取!
本文 zblog模板 原创,转载保留链接!网址:https://www.wbaas.cn/fengrong/2351.html
1.本站遵循行业规范,任何转载的稿件都会明确标注作者和来源;2.本站的原创文章,请转载时务必注明文章作者和来源,不尊重原创的行为我们将追究责任;3.作者投稿可能会经我们编辑修改或补充。