大疆ROMO 2机器人有哪些半导体器件?
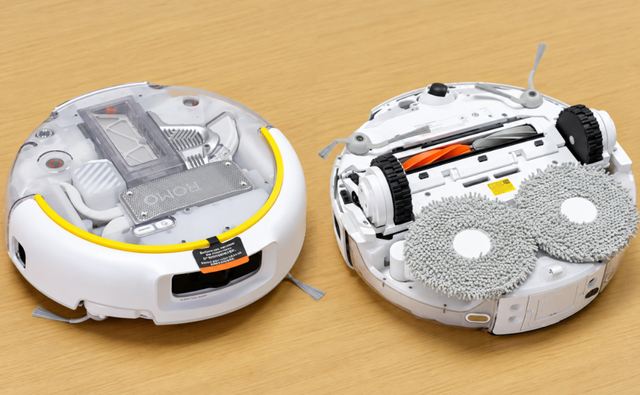
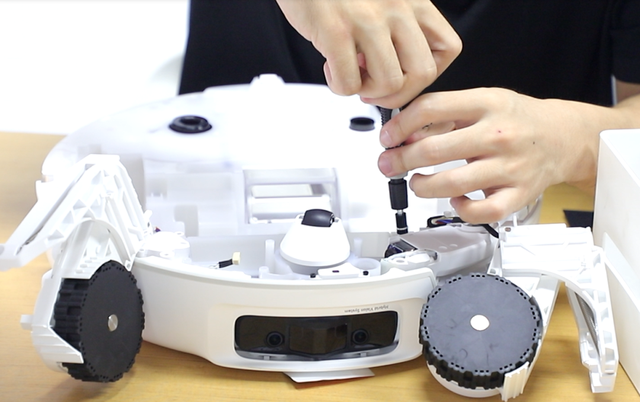
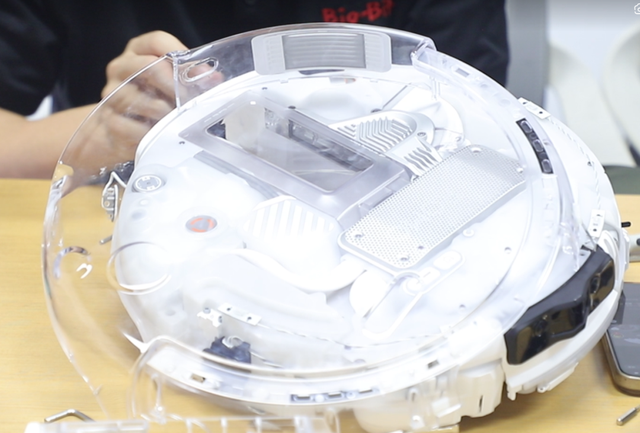
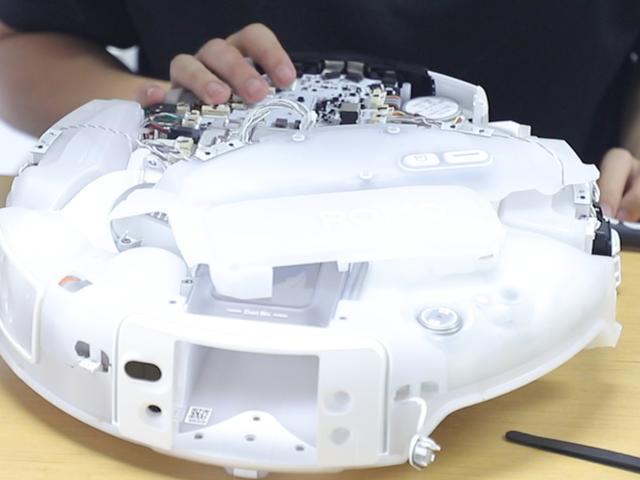
中国扫地机器人市场已经进入成熟竞争阶段。吸力、避障、越障、边角清洁几乎都成了头部厂商持续加码的方向,产品之间的竞争,也从单一清洁能力逐渐转向感知、运动控制与整机协同。大疆虽然是后来者,但它进入这个赛道时带来的并不只是一个新品牌。过去在无人机上积累的视觉感知、避障算法和机电控制能力,也被延续到了ROMO系列扫拖机器人,这让它在已经相当拥挤的扫地机器人市场里,仍然有很强的技术辨识度。到了大疆ROMO 2机器人,这种特点进一步被放大。36000Pa 风机风压、毫米级避障、最高 8.5cm双层越障,再加上机械臂外摆清扫,它已经开始同时解决“看得清、跨得过、伸得出去、吸得够猛”这几件事。对一台扫地机器人来说,这意味着感知、路径规划、电机控制和执行机构之间需要更复杂的协同。而在外观上,透明设计又把水箱、管路和部分机械结构直接摆到了用户眼前。但真正决定 ROMO 2 怎么感知、怎么规划路径、怎么控制电机和执行机构的核心主板,仍然藏在机身内部。这一次Big-Bit就拆开大疆ROMO 2机器人的主板,看看这些能力背后到底用了哪些半导体器件芯片。先从背面拆解大疆ROMO 2机器人的背部盖板。
←左右滑动查看更多→
拆开背部盖板之后,将大疆ROMO 2机器人的机身翻转,准备拆解正面盖板,找到主吸部分的主控制板,看一下半导体器件芯片。
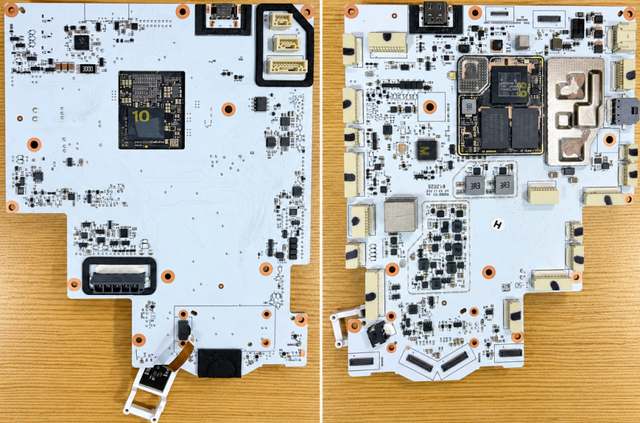
拆解大疆ROMO 2机器人的正面盖板完毕,拆卸下大疆ROMO 2机器人主吸部分的铭牌后,取出大疆ROMO 2的主控制板。
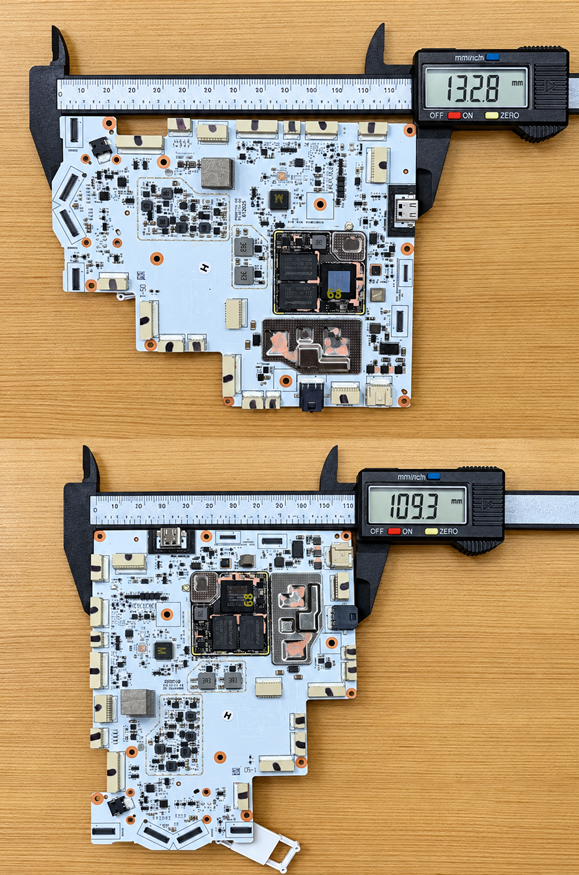
大疆ROMO 2机器人主控制板特写,经过测量后得出主控制板的长度为132.8mm,宽度为109.3mm。
先看存储与控制元器件:主板如何“接住”数据
从主板半导体器件分布看,大疆ROMO 2机器人并不是简单把所有功能交给一颗主控芯片。高速运行内存、非易失存储和实时控制器件各自承担不同任务,构成了从数据暂存到运动控制的基础链路。
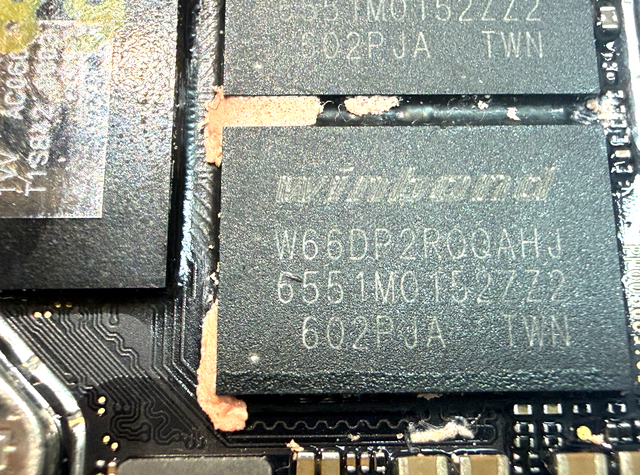
LPDDR4X 存储器(W66DP2RQQAHJ,华邦):作为大疆ROMO 2机器人的主计算器件的高速运行内存器件,单颗容量8Gb,最高数据速率4267Mbps,采用 x32组织和 200-ball WFBGA 封装。主板共配置两颗,合计约 2GB 运行内存,可为视觉、雷达、地图和路径规划等数据提供高速缓存与程序运行空间。
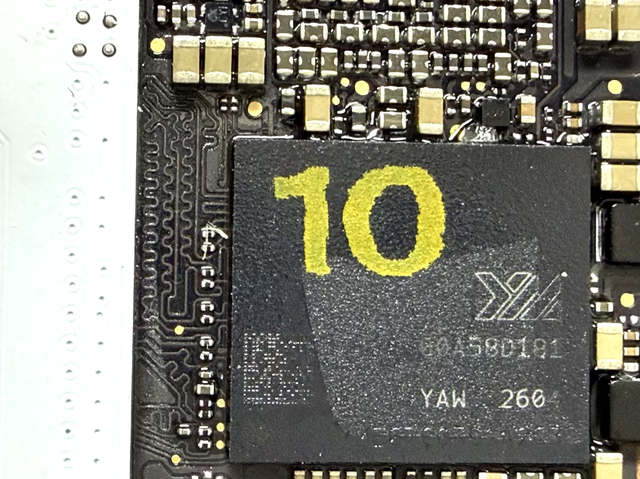
UFS 嵌入式存储(UC260,长江存储):作为大疆ROMO 2机器人的系统的非易失大容量存储器,器件采用 UFS 2.2 协议,官方系列容量覆盖 128GB、256GB和512GB,顺序读取最高1050MB/s、顺序写入最高约 950MB/s。器件主要用于保存系统程序、地图、日志以及其他断电后仍需保留的数据;现有拆解信息尚无法确认大疆ROMO 2机器人上的具体容量。
电机控制 MCU(CMS32M6536E,中微半导):作为大疆ROMO 2机器人的主板上的实时电机控制器件,该器件基于 Arm Cortex-M0+ 内核,最高主频64MHz,集成64KBFlash、1KB Data Flash 和 8KB SRAM,并提供6路增强型 EPWM、14 路外部12位 ADC、3路 PGA 和2路模拟比较器,可完成电机控制所需的PWM 输出、电流/电压采样及异常检测。
其 EPWM 支持互补输出、中心对齐、死区插入和硬件刹车,PGA可对电流采样等微小信号进行放大,可通过软件灵活设置放大倍数,比较器则能够直接参与异常判断,使主吸电机从采样、运算到保护形成更短的控制链路。
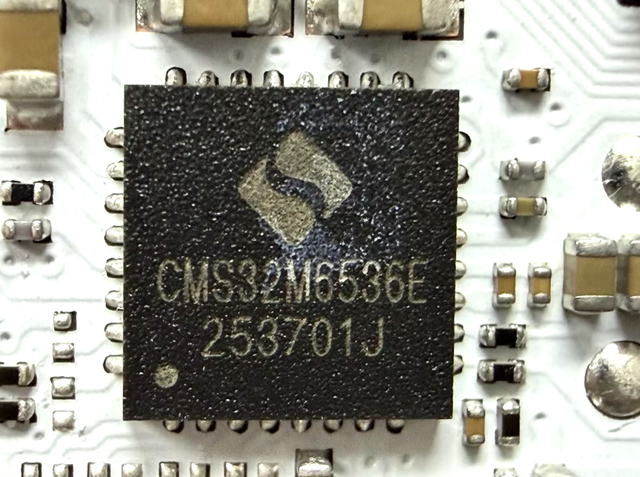
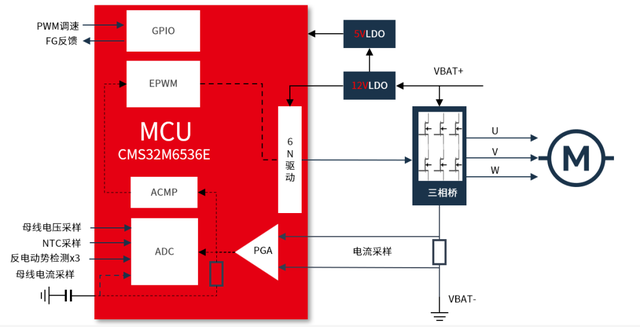
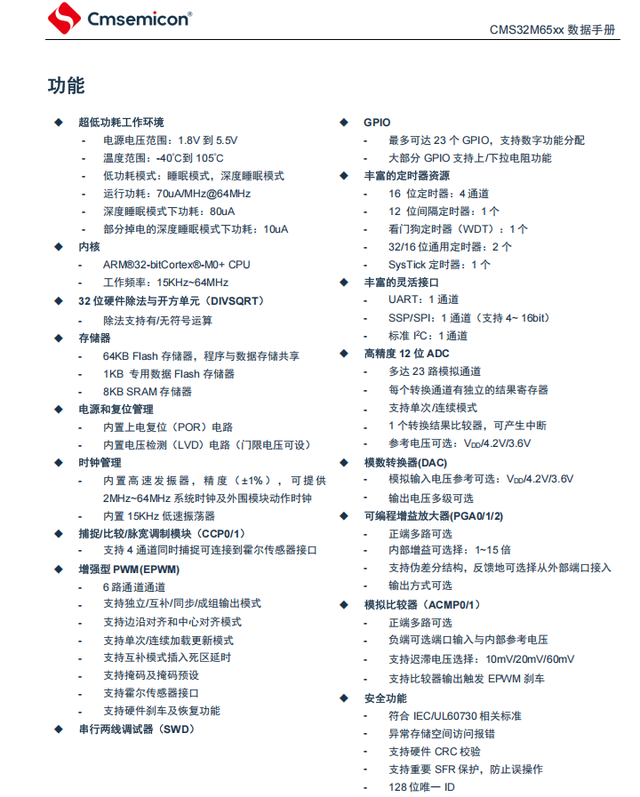
此外,CMS32M6536E还集成6N Gate Driver,驱动供电范围为 5V~20V,驱动电源耐压25V,高侧浮动VS端口耐压达到200V,可直接衔接外部N沟道MOSFET功率级。
相比“MCU+独立栅极驱动器”的分立方案,这种集成方式能够减少外围驱动器件和PCB占用,同时缩短控制信号到功率级之间的链路,对于内部同时存在多路电机、空间又较紧凑的扫地机器人主板更为友好。
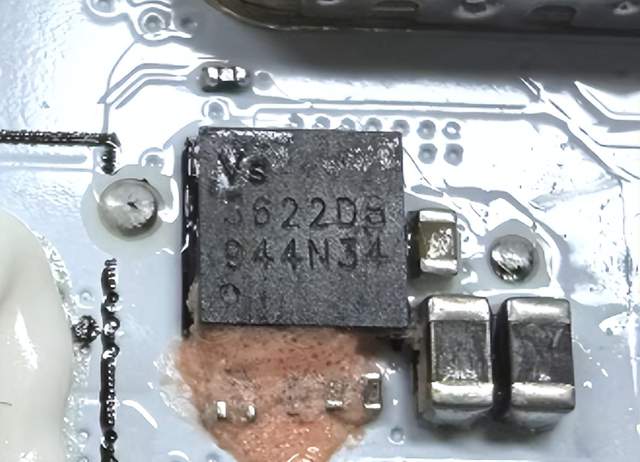
大疆ROMO 2机器人 主板正面恰好配置了3颗双 N 沟道MOSFET VS3622DB,共对应6只 N-MOS,与 CMS32M6536E 的 6N Gate Driver 在数量上形成明显呼应。
结合典型三相BLDC的三组半桥拓扑,两者很可能共同构成某一路电机的控制与功率执行链路。这也意味着,CMS32M6536E 在这块主板上并不只是承担普通逻辑控制,而是更靠近电机实际执行的一端,参与从控制算法到功率输出的完整链路。
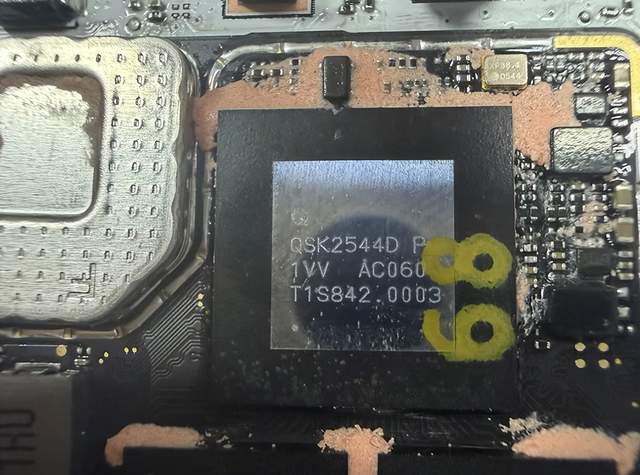
SoC / AI 视觉处理 ASIC(QSK2544D,厂商未知):根据目前的器件识别信息,可将其归为大疆ROMO 2机器人的 SoC / AI 视觉处理ASIC器件,但尚未找到能够可靠确认厂商及对应技术手册的资料,因此本文不进一步引用参数,也不对其具体承担的视觉或 AI功能作延伸判断。
从驱动到 MOSFET:把控制信号变成大疆ROMO 2机器人实际动作
扫地机和普通计算设备最大的区别,在于主板不仅要“算”,还要持续驱动真实负载。因此大疆ROMO 2机器人主板上分布着多种不同功率等级的电机驱动器和 MOSFET
双 N 沟道功率 MOSFET(VS3622DB,威兆半导体):作为大疆ROMO 2机器人的电机功率级的高电流开关,每颗器件内部集成两只 30V N 沟道 MOSFET,在 VGS=10V 时两路典型导通电阻约为 8.2mΩ 和 6mΩ,连续漏极电流规格分别达到 35A和37A。主板共使用 3 颗,合计 6 只 N-MOS,与 CMS32M6536E的 6N Gate Driver 在数量上正好对应典型三相 BLDC 的三组半桥,可在降低导通损耗和发热的同时完成电机线圈换相。由于没有原理图,具体对应哪一路电机仍无法确认。
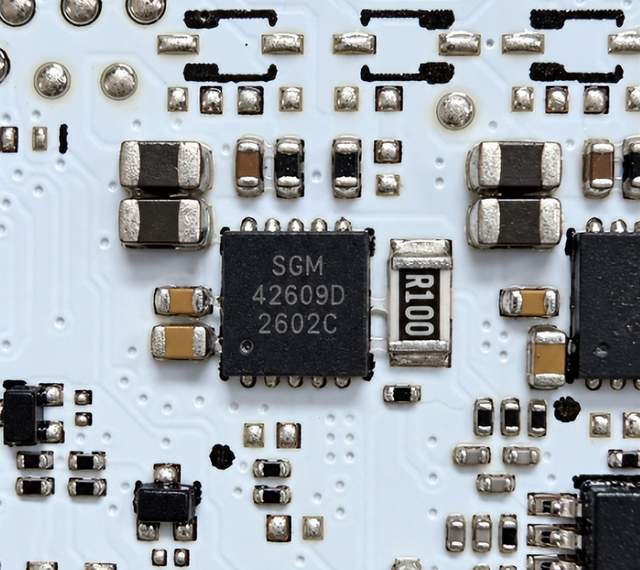
单 H 桥电机驱动器(SGM42609,圣邦微):作为大疆ROMO 2机器人的有刷直流电机或其他感性负载的驱动器器件,支持 2.7V~24V 供电,可提供 1.5A RMS、2A 峰值输出电流,桥臂总导通电阻典型为 0.48Ω,并集成过流、欠压和过温保护。主板共配置两颗器件,可提供两路相互独立、支持正反转的 H 桥驱动资源。
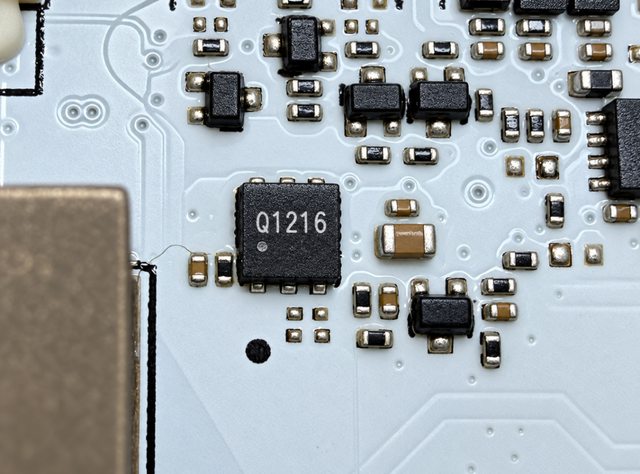
P 沟道 MOSFET(YJQ1216A,扬杰科技):作为大疆ROMO 2机器人的低压大电流电源路径或负载开关器件,耐压 -20V、连续漏极电流可达 -16A,在 VGS=-4.5V时 RDS(on)小于19mΩ。器件较低导通内阻有助于减少大电流通断时的压降和发热,因此更适合用于电源路径切换、电池保护或较大负载的高边控制。
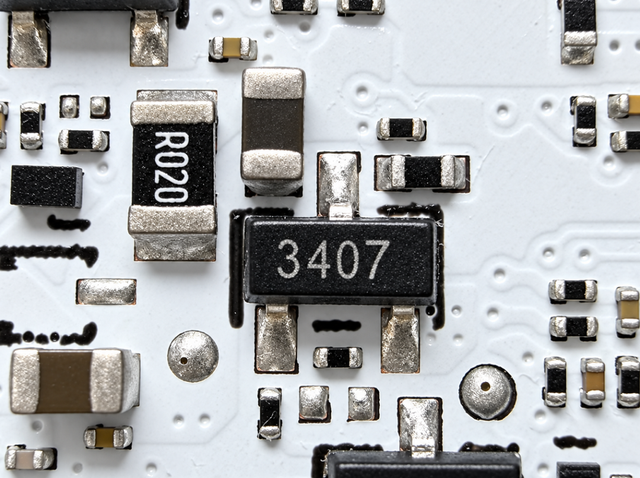
P 沟道 MOSFET(YJL3407A,扬杰科技):作为大疆ROMO 2机器人的中小功率高边开关器件,耐压 -30V、连续漏极电流约-4.1A,采用 SOT-23 小型封装。相比YJQ1216A,其电流等级更低,更适合局部电源路径、外围负载或中小电流高边控制。主板共使用5 颗,说明这类分布式电源/负载开关需求较多。
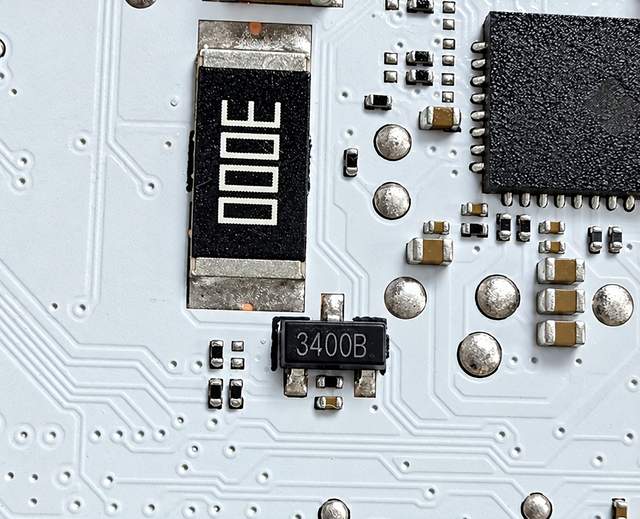
N 沟道 MOSFET(SI3400B,美微科 MCC):作为大疆ROMO 2机器人的低压负载开关器件,耐压 30V、连续漏极电流约5.6A,在 VGS=10V时导通电阻约 28mΩ。其电流能力介于主功率 MOSFET器件 与小信号MOSFET 器件之间,适合承担中小功率负载、电源支路或外围执行单元的通断控制。
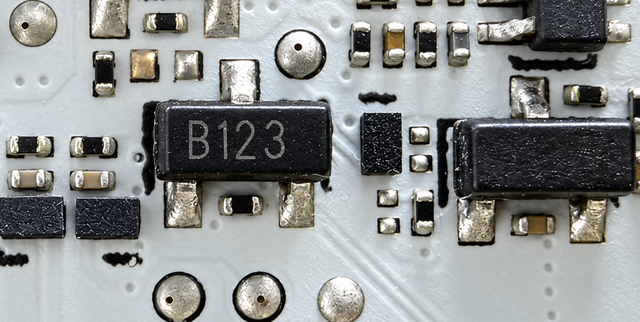
N 沟道 MOSFET(BSS123,扬杰科技):作为大疆ROMO 2机器人的小信号电子开关器件,耐压 100V、工作电流约200mA。它并不负责主电机的大电流输出,更适合用于逻辑控制、栅极驱动、接口转换或微小负载的通断;主板共出现11颗,也反映出这类辅助控制节点数量较多。
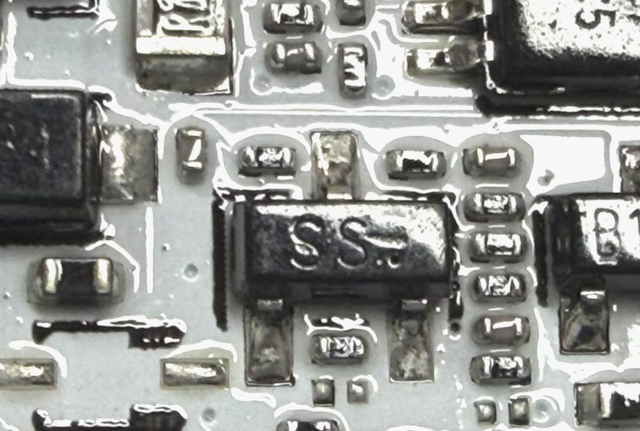
N 沟道 MOSFET(BSS138HE3,美微科 MCC):同样属于大疆ROMO 2机器人的小信号 MOSFET器件,耐压50V、连续漏极电流约220mA。其体积小、驱动需求低,通常适合逻辑电平转换、接口隔离或小负载开关,主板上共使用 3 颗。
电源、模拟与保护器件:让主板在复杂负载下稳定工作
电机启停、负载突变和多路数字电路同时工作,会让大疆ROMO 2机器人主板面对更复杂的电源纹波和瞬态冲击。因此,除了主控和驱动器件,稳压、复位、储能与保护半导体器件同样不可缺少。
低噪声 LDO(SGM2210,圣邦微):作为大疆ROMO 2机器人的局部低压电源域的线性稳压器半导体器件,输入电压范围为2.5V~20V,最大输出电流 300mA,典型静态电流 36μA;在 VOUT=3.3V 时,输出噪声典型约 48μVRMS,1kHz PSRR 典型可达100dB。较低噪声和较高电源抑制比有助于为敏感的数字或模拟电路提供更干净的供电。
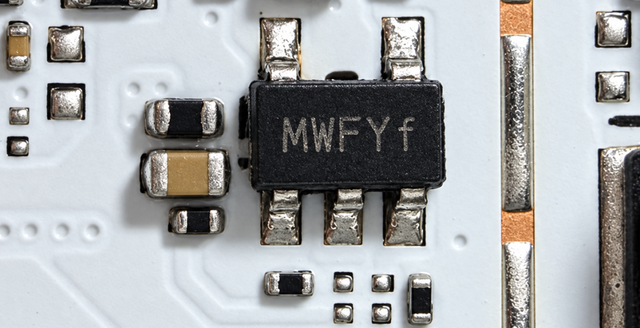
监控复位器(TPV803S-3TR,思瑞浦):作为大疆ROMO 2机器人的数字系统的电源监控半导体器件,半导体器件S 档复位阈值典型约2.93V,静态电流典型2.2μA,复位延时约200ms,并采用低有效开漏复位输出。当电源上电、掉电或进入brownout区间时,它能够向处理器提供确定的复位信号,避免主控在电压不稳定时异常运行。
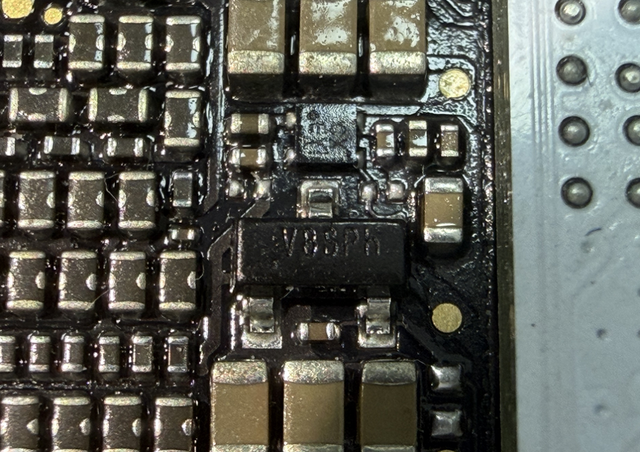
导电性聚合物铝电解电容(EEFCX1D560R / EEFHX1D560R,松下):作为大疆ROMO 2机器人的电源滤波与瞬态能量缓冲半导体器件,两种候选型号半导体器件的核心规格均为20V、56μF,100kHz下ESR最大 40mΩ,额定纹波电流 3.2A。低ESR和较高纹波能力有助于抑制电源纹波,并在电机或数字负载突然变化时快速补充瞬态电流;两者主要区别在温度与寿命等级。
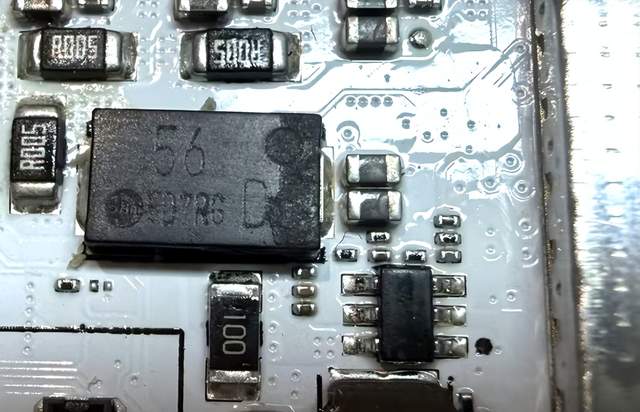
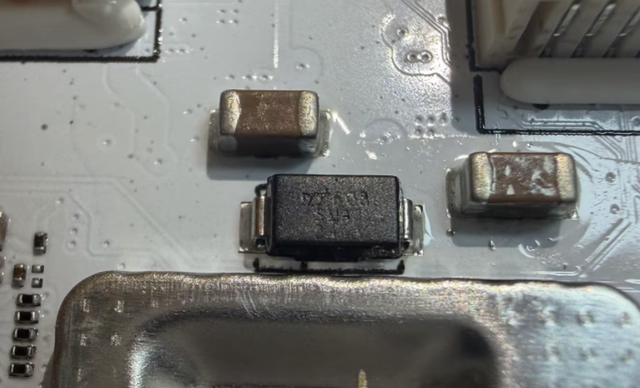
TVS 二极管(SMAJ12A,扬杰科技):作为大疆ROMO 2机器人的12V级电源节点的瞬态过压保护半导体器件,峰值脉冲功率为 400W,反向工作电压 12V,钳位电压约19.9V。它可在插拔浪涌、感性负载反冲等瞬态出现时迅速导通,把过高电压钳制在后级器件可承受范围内。
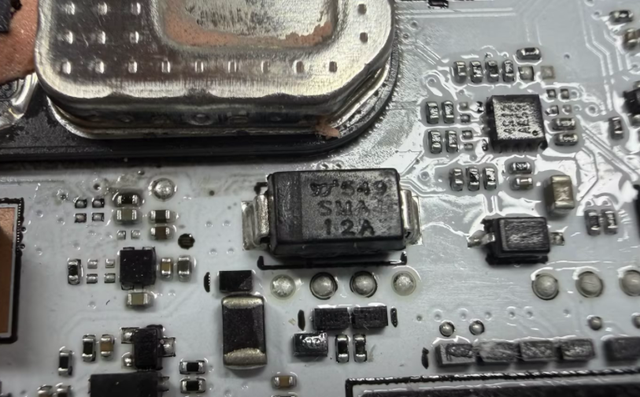
TVS 二极管(SMAJ24CA,扬杰科技):作为更高电压节点的双向瞬态保护半导体器件,半导体器件峰值脉冲功率同为400W,反向工作电压24V,钳位电压约38.9V。双向结构适合对正负两个方向的瞬态尖峰进行抑制,可用于电机、感性负载或较高电压电源路径的浪涌保护。
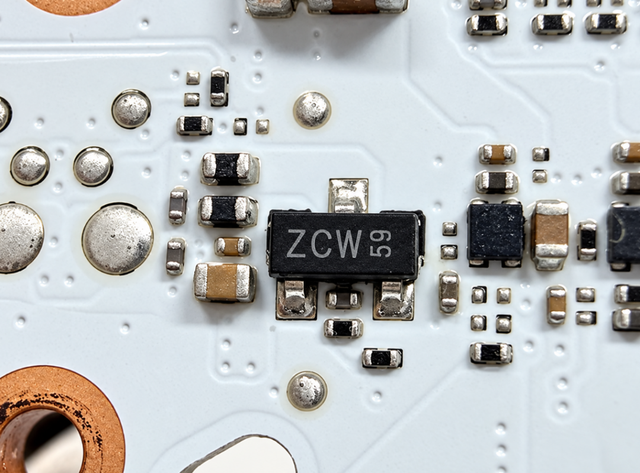
匹配双 PNP 晶体管(BCM62B,安世半导体):作为模拟偏置、电流镜或差分信号处理半导体器件,半导体器件内部集成一对参数匹配的 PNP 晶体管,单管 VCEO 为 -45V、集电极电流最大-100mA。其价值不在于输出大电流,而在于两只晶体管的一致性,可用于需要匹配特性的模拟检测与偏置电路。
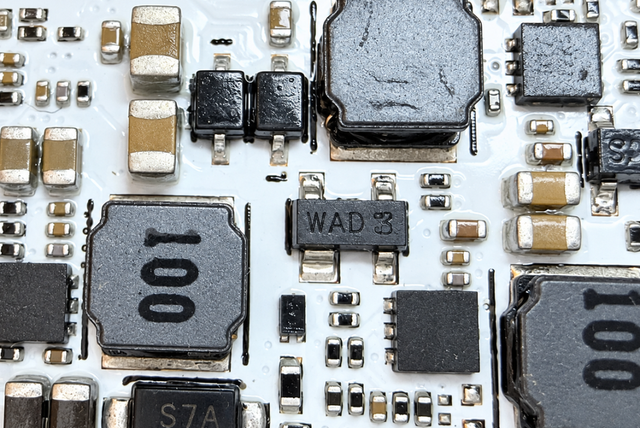
低 VCE(sat) NPN 晶体管(PBSS4350T,安世半导体):作为中低功率开关或电源管理半导体器件,VCEO为50V,连续集电极电流上限2A,重复峰值电流可达3A。较低的饱和压降有助于减少器件导通损耗,因此导体器件适合供电线开关器件、电源管理器件或中小功率负载驱动器件。
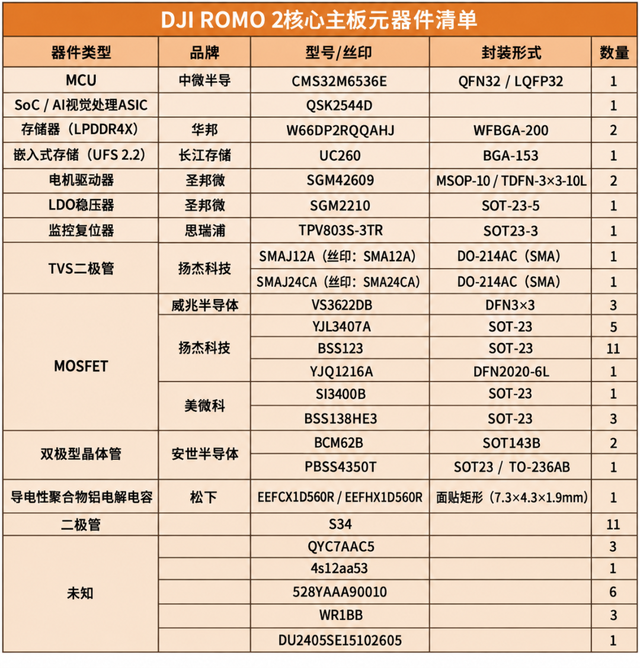
此外,主板上还有多颗暂未完全确认的器件:QYC7AAC5(3颗)、4s12aa53(1颗)、528YAAA90010(6颗)、WR1BB(3颗)、DU2405SE15102605(1颗)的的厂商及器件类型均为未知;丝印S34的器件共11颗,可确认属于二极管器件,但具体型号和厂商未知。
上述器件由于缺少可核对的器件技术手册,本文仅记录器件丝印、数量和已知类别,不进一步推测其电路功能。
Big-Bit器件拆解总结
从这块核心主板可以看到,大疆ROMO 2机器人 的硬件分工相当清楚:LPDDR4X半导体器件 与 UFS 负责运行和数据保存;CMS32M6536E、SGM42609 与多种MOSFET 半导体器件负责把控制指令落到电机和负载;LDO、复位器、电容、TVS 与双极型晶体管则负责稳压、保护和模拟控制。
从已经确认的半导体器件来看,大疆ROMO 2机器人 核心主板已经呈现出一套较完整的“存储—控制—驱动—功率—保护”链路。
图/《半导体器件应用网》制图
其中,中微半导 CMS32M6536E 是大疆ROMO 2机器人这条链路中最值得关注的一环。相比单纯承担逻辑控制的通用MCU器件,它集成了6路增强型 EPWM、ADC、PGA、模拟比较器以及 6N Gate Driver,能够把电机所需的采样、运算、PWM 输出、异常检测与外部功率级驱动器件衔接起来。
再结合大疆ROMO 2机器人主板上 3 颗VS3622DB器件 共 6 只N沟道 MOSFET器件的配置来看,两者在数量和典型三相功率级拓扑上形成了明显呼应。
这也说明,在 大疆ROMO 2机器人 这样功能高度集成的扫地机器人中,决定大疆ROMO 2机器人产品体验的不只是上层感知和算法,底层电机控制同样重要。
大疆ROMO 2机器人的主控器件可以决定“下一步做什么”,而像 CMS32M6536E 这样的电机控制MCU器件,则更接近真正把指令转化为稳定动作的那一层。
外壳可以透明,但真正让这台大疆ROMO 2机器人“动起来”的控制逻辑,仍然藏在这些器件之间。对 CMS32M6536E 器件 来说,它的价值也恰恰体现在这里——不是去承担整机所有计算,而是在最靠近电机和功率级的位置,把控制做得更直接、更完整。
本文为哔哥哔特资讯原创文章,未经允许和授权,不得转载
审核编辑 黄宇
本文 zblog模板 原创,转载保留链接!网址:https://www.wbaas.cn/fengrong/2375.html
1.本站遵循行业规范,任何转载的稿件都会明确标注作者和来源;2.本站的原创文章,请转载时务必注明文章作者和来源,不尊重原创的行为我们将追究责任;3.作者投稿可能会经我们编辑修改或补充。